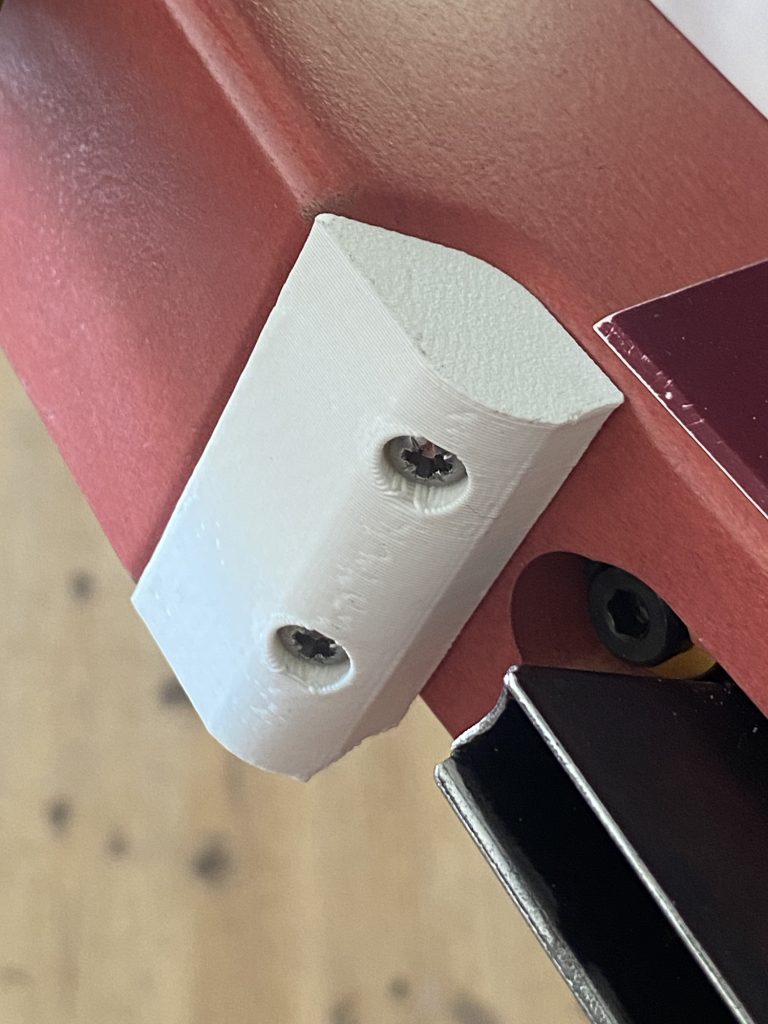
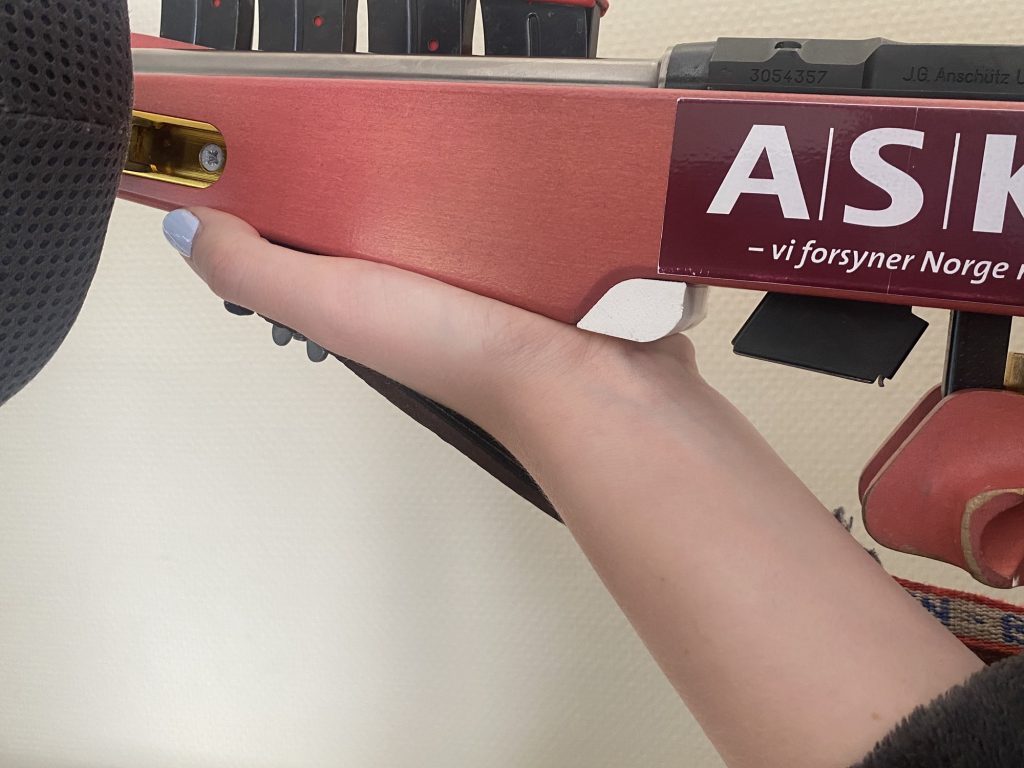
Vi har et gevær hvor støtten under fremre del av skjeftet er litt for kort og for langt fremme i tillegg til at det er en ganske skarp avrunding der. Det gjør at det er fort gjort å legge hånden på den kanten i stedet for at hånden støttes i festet til bære selen.
I praksis skal det bare være en ekstra trekloss som er tilpasset og skrudd fast.
Det endelige resultatet hvor vi kan se hånden har fått ekstra støtte.
Det blir for enkelt med en trekloss.
Jeg er ikke fin snekker, men jeg har en 3D printer. Printeren er en Dremel 3D40 som skriver med PLA filament. Jeg har hatt den i omtrent 3 år, og den har gitt meg mye glede. Printeren som er beskrevet i linken er den som selges nå, men den ser identisk ut, og har de samme spesifikasjonene.
For å tegne ting til printeren bruker jeg openscad. Openscad bruker et funksjonelt programmeringsspråk, hvor man har basis geometriske elementer man kan sette sammen og trekke fra hverandre for å forme objekter som skal skrives på 3D printeren. Når kodingen er ferdig kan den kjøres og objektet blir gjengitt og det er mulig å se det fra flere kanter. Under er videoen av støtten slik den er når den er ferdig.
Det endelige produktet slik det ser ut i openscad
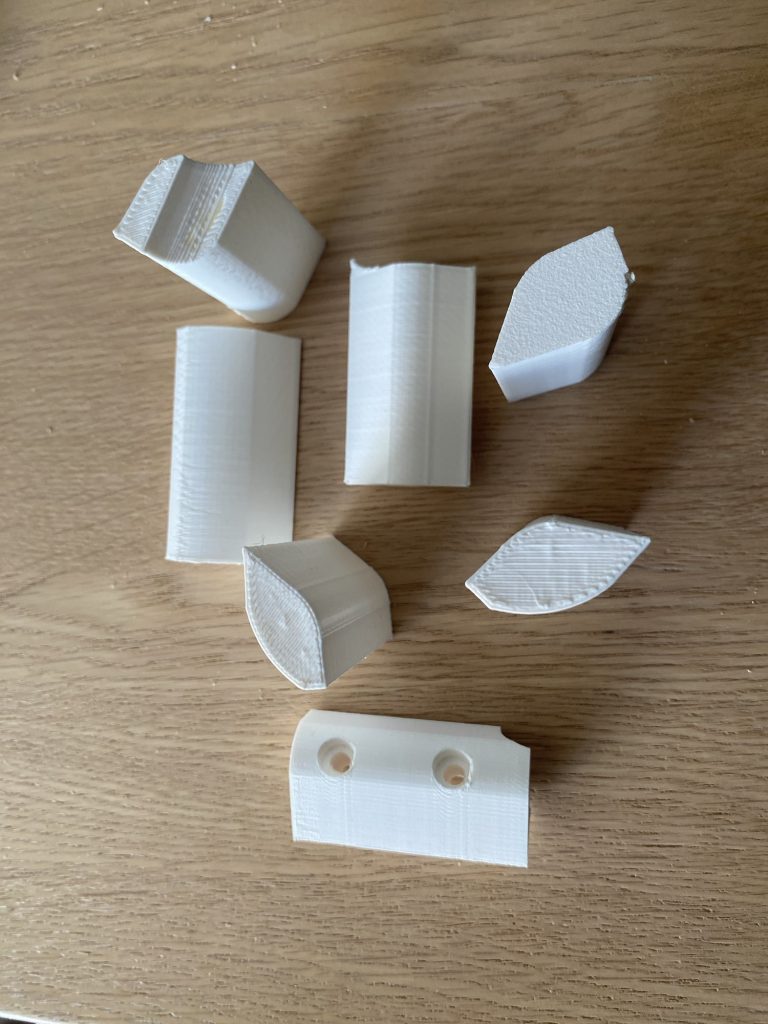
Jeg har ikke en 3D modell av skjeftet til geværet, så jeg har brukt skyvelær og linjal for å måle opp objektet som skal lages. Det blir ikke helt nøyaktig, i tillegg så fikk jeg klare tilbakemeldinger på de forskjellige modellene som ble laget. Jeg skrev ut 7 prototyper før den endelige utskriften. Jeg har lagt ved et bilde av de 7 under. Det er ikke så lett å se forskjellene, og forskjellene kan være små. På slutten var det småting som radius på hjørnet som ligger inn mot skjeftet. Jeg hadde veldig lenge 9,5 mm radius, men det ble for skarpt, så den ble endret til 10,0 mm radius. Dette høres ut som en liten forskjell, men det har alt å si på hvor godt objektet ligger inne i kroken.
Alle modellene som ble skrevet ut før det endelige resultatet ble laget.
På bildet over så kan har den nederste klossen fått inn to skruehull. Disse er plassert utfra to kriterier. Det skal sørge for at klossen ligger stabilt, og de må ikke komme i konflikt med andre ting som er installert i skjeftet, som for eksempel ekstraskudd holder. De er vinklet slik at presset går inn i kroken av skjeftet, og de har en diameter slik at skruen går lett i klossen. Hullene i skjeftet ble forboret slik at skruene sitter godt fast uten å sprenge i materialet.
Denne klossen ble laget som et hack. Det skulle være raskt, men hver prototype tok nesten 20 minutter å skrive ut, og jeg brukte sikkert mellom 20-30 minutter mellom hver utskrift på å endre den. Dermed ble det mange timer før den endelige modellen ble klar. Den endelige modellen ble skrevet ut i maks oppløsning og fylt 100% med materiale. Den tok nesten 6 timer å få ut.
Jeg legger ut koden til denne modellen her. Jeg har ikke rørt den etter at modellen ble ferdig. Det er det jeg kaller grisekode, og ikke lett å sette seg inn i dersom man ikke kjenner openscad. Jeg tenker likevel den kan være fiffig å se på dersom man lurer på hvordan det gjøres.
Denne artikkelen er ikke ferdig og vil bli oppdatert.
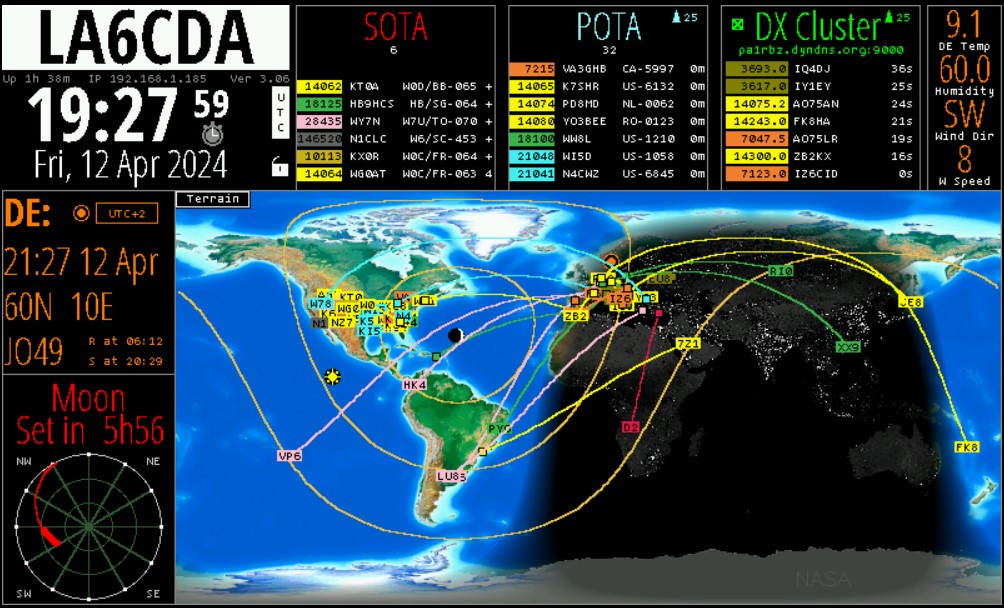
LB3SA og LB1R har inspirert meg til å prøve HamClock. HamClock er et lite program som er laget for å vise litt grunnleggende informasjon som er nyttig når man er aktiv på radioamatørbåndene. Det står at den skal gå fint på Raspberry Pi Zero 2 W. Og det gjør den, og det er overraskende raskt å få den igang.
Dette er et øyeblikksbilde av min HamClock.
En hvilken som helst Raspberry som kjører Raspberry PI OS kan brukes, men det er noen ting som gjør opplevelsen bedre. En Zero 2 W går bra, men dersom man starter en WEB browser på samme maskinen så går alt svært tregt.
Det å få vist frem denne dette på en enkel måte er ikke så enkelt. Denne WEB siden bruker WordPress. Den kan bare ta web sider fra forhåndsbestemte web sider, og HamClock er ikke blant dem. Dermed er det ikke mulig å få den live på noen sider her.
På toppen av denne siden er det et meny valg som heter HamClock. Det er en link til min HamClock som da vises i en egen side.
For å få til denne siden må jeg:
Lage et hull i brannmuren 😮
Gi Raspberry Pi Zero 2 W en fast intern IP adresse
Skru av muligheten til å kontrollere applikasjonen fra websiden
Det å lage hull i brannmuren og tildele Raspberry’en fast internt IP er noe jeg ikke går mer inn på.
Dingsen starter automatisk når Raspberryen starter, men den bruker ikke sysctl for å få til det. Den bruker et opplegg med autostart som ligger på hjemmefolderen. Dette hadde jeg ikke vært borti, så da klarte jeg å bruke en ekstra halvtime før jeg begynte å lese manualen.
I start scriptet må man legge inn «-c» som et oppstarts parameter som skrur av knappetrykk.
-c : disable all touch events from web interface
Det finnes mange flere parametre, som man kan finne i brukermanualen.
-c : disable all touch events from web interface -d d : set working directory to d; default is /Users/ecdowney/.hamclock/ -e p : set RESTful web server port to p or -1 to disable; default is 8080 -f o : force display full screen initially to «on» or «off» -g : init DE using geolocation with current public IP; requires -k -h : print this help summary then exit -i i : init DE using geolocation with IP i; requires -k -k : start in normal mode, ie, don’t offer Setup or wait for Skips -l l : set Mercator or Robinson center longitude to l degrees, +E; requires -k -m : enable demo mode -o : write diagnostic log to stdout instead of in /Users/ecdowney/.hamclock/ -p f : require passwords in file f formatted as lines of «category password» categories: changeUTC exit newde newdx reboot restart setup shutdown unlock upgrade -s d : start time as if UTC now is d formatted as YYYY-MM-DDTHH:MM:SS -t p : throttle max cpu to p percent; default is 80 -v : show version info then exit -w p : set live web server port to p or -1 to disable; default 8081 -x n : set n max live web connections; max 100; default 10 -y : activate keyboard cursor control arrows/hjkl/Return
— beware stuck keys!
I tillegg er det mange ting som kan endres via et tekstbasert web grensesnitt:
Det ser ut som dette:
HamClock Live is on port 8081

get_capture.bmp       get live screen shot in bmp format
get_config.txt        get current display settings
get_contests.txt      get current list of contests
get_de.txt            get DE info
get_dx.txt            get DX info
get_dxspots.txt       get DX spots
get_livespots.txt     get live spots list
get_livestats.txt     get live spots statistics
get_ontheair.txt      get POTA/SOTA activators
get_satellite.txt     get current sat info
get_satellites.txt    get list of all sats
get_sensors.txt       get sensor data
get_spacewx.txt       get space weather info
get_sys.txt           get system stats
get_time.txt          get current time
get_voacap.txt        get current band conditions matrix
set_adif?             file POST&pane=[123]|none
set_alarm?            state=off|armed&time=HR:MN
set_auxtime?          format=[one_from_menu]
set_bmp?              file POST&pane=[123]|none
set_cluster?          host=xxx&port=yyy
set_defmt?            fmt=[one_from_menu]&atin=RSAtAt|RSInAgo
set_displayOnOff?     on|off
set_displayTimes?     on=HR:MN&off=HR:MN&day=[Sun..Sat]&idle=mins
set_livespots?        (see error message)
set_screenlock?       lock=on|off
set_mapcenter?        lng=X
set_mapcolor?         setup=name&color=R,G,B
set_mapview?          Style=S&Grid=G&Projection=P&RSS=on|off&Night=on|off
set_newde?            grid=AB12&lat=X&lng=Y&TZ=local-utc?call=AA0XYZ
set_newdx?            grid=AB12&lat=X&lng=Y&TZ=local-utc
set_pane?             Pane[123]=X,Y,Z... any from:
   VOACAP DX_Cluster DX_Wx Solar_Flux Planetary_K Moon NOAA_SpcWx Sunspot_N
   X-Ray SDO Solar_Wind DRAP Contests Live_Spots Bz_Bt POTA SOTA ADIF
set_rotator?          state=[un]stop|[un]auto&az=X&el=X
set_rss?              reset|add=X|network|interval=secs|on|off|file POST
set_satname?          abc|none
set_sattle?           name=abc&t1=line1&t2=line2
set_senscorr?         sensor=76|77&dTemp=X&dPres=Y
set_stopwatch?        reset|run|stop|lap|countdown=mins
set_time?             change=delta_seconds
set_time?             ISO=YYYY-MM-DDTHH:MM:SS
set_time?             Now
set_time?             unix=secs_since_1970
set_title?            msg=hello&fg=R,G,B&bg=R,G,B|rainbow
set_touch?            x=X&y=Y&hold=0|1
set_voacap?           band=X&power=W&tz=DE|UTC&mode=X&map=X&TOA=X
exit                  exit HamClock
restart               restart HamClock
updateVersion         update to latest version
Noen av disse kommandoene er rett frem og enkle å bruke, men det er jammen noen som ikke er rett frem.
Det er den nye tranceiveren fra QRP-labs. Det er mulig å kjøpe den ferdig sammenstilt og testet, men det er for enkelt.
Leveransetiden for disse som ferdig sammenstilt er mange måneder. Dersom man bygger den selv er leveransetiden bare noen få uker.
Nå har jeg bygd den.
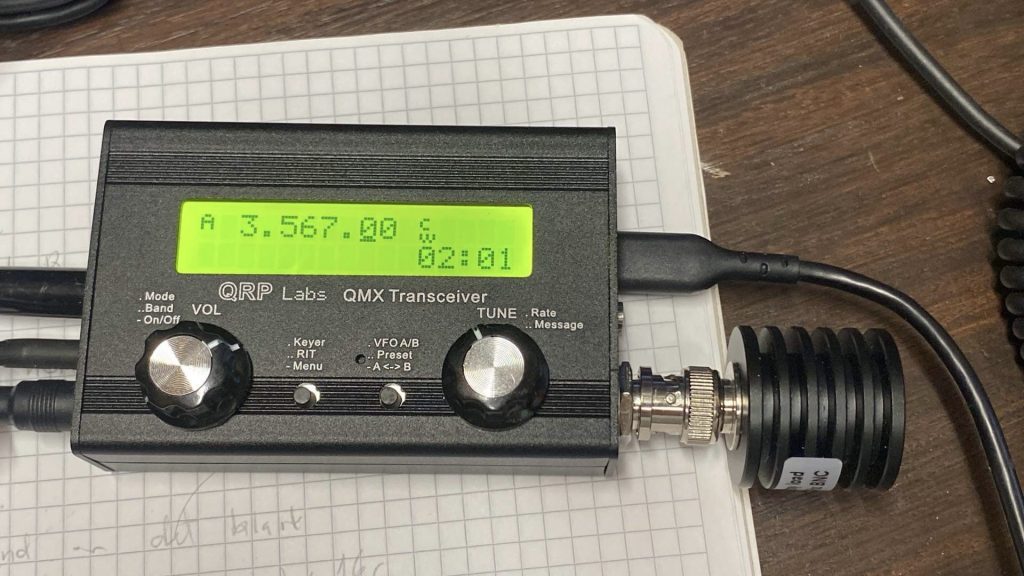
Ferdig bygd QRP-Labs QMX
I utgangspunktet er det bare å følge byggebeskrivelsen. Men det er fremdeles mulig med litt variasjoner.
T501
Dette er en liten brille transformer. Når denne er bygget skal man verifisere at den er korrekt installert ved å måle noen overgangsmotstander.
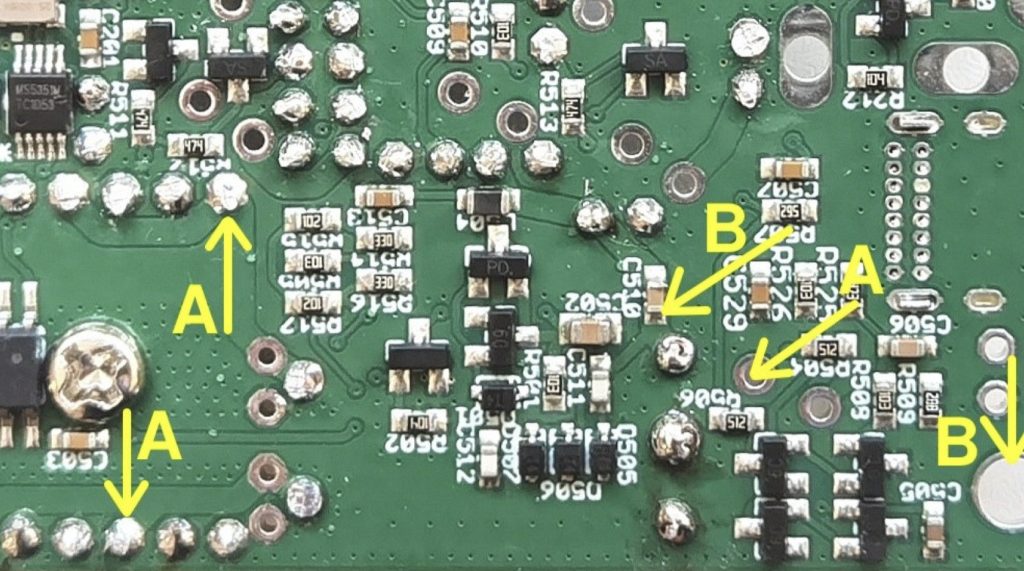
Dette er et bilde fra byggebeskrivelsen for QMX FRA QRP-Labs.
Mellom punktene A skal det være kortslutning, og mellom punktene B skal det være kortslutning. Mellom A og B skal det være «åpent».
Når jeg målte mellom A og B fikk jeg 8,8MΩ.
Jeg måtte få dette sjekket. Det viser seg at byggebeskrivelsen er basert på at multimeteret viser uendelig motstand over 2MΩ. Μed denne infoen antok jeg (og det er korrekt) at 8,8 MΩ er OK.
L401
L401
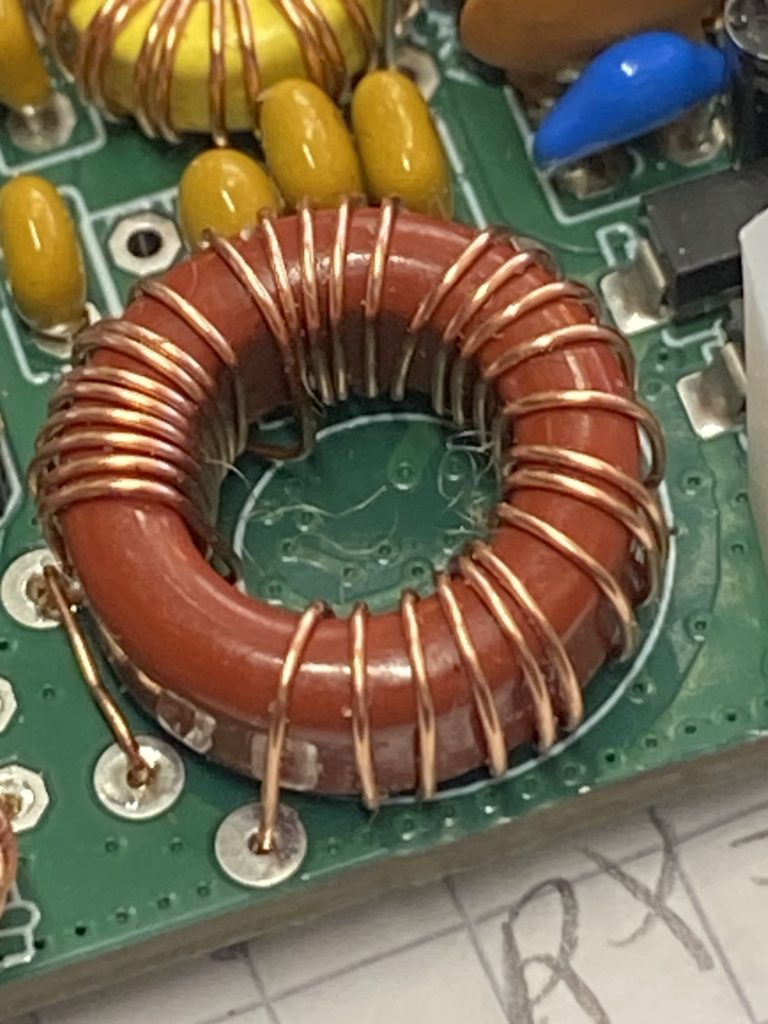
I byggebeskrivelsen side 31 er det et bilde av denne hvor det ser ut som om vinklingene går rundt hele toroiden. Det kan også se ut som om enden er satt fast i 28t(end) i steden for i 28t. I den tekstlige delen er dette anderledes, og da blir den som i bildet over.
Avslutningen skal gå i hullet som heter 28t, med en strap til 28t(end).
Erfaringer
Nå har den vært operativ en dag.
Den har ikke samme grensesnitt for nøkling av PA trinn som QCX.
Det er ikke mulig å sette klokkeslett manuelt. Klokke. Kan kun settes ved å koble til en GPS.
Det er ikke implementert noen god ALC.
Ellers:
Den gir 5W utgangseffekt på alle bånd når jeg tester inn i en dummy load.